之前的文章中已经得到了物理模拟的理论模型。但在真正写码求解之前,还需要做一步:接触点生成。
在碰撞检测中,我们已经可以得到一个可视点,以及分离方向。但一个可视点不足以给出足够的信息来让物理模型稳定。一般是至少给出3~4个。
对于边和边接触,一般一个接触点即可稳定。而面边需要两个,面面则需要3~4个。
而在GJK等判交算法之后,还有一个“接触点生成”阶段,此阶段需要生成足够数目的接触点。
接触点生成与接触流形生成#
接触点描述的是两个物体相接触的某一点。
多个接触点以及对应穿透分离方向构成接触流形(Contact Manifold)。它包含了所有必要的约束条件,使物体可以正确解决所有碰撞情况。可以将他视为两个碰撞物体刚好碰撞时(即相贴时)产生的信息,这可能是一个点,一条线或者一个二维多边形:
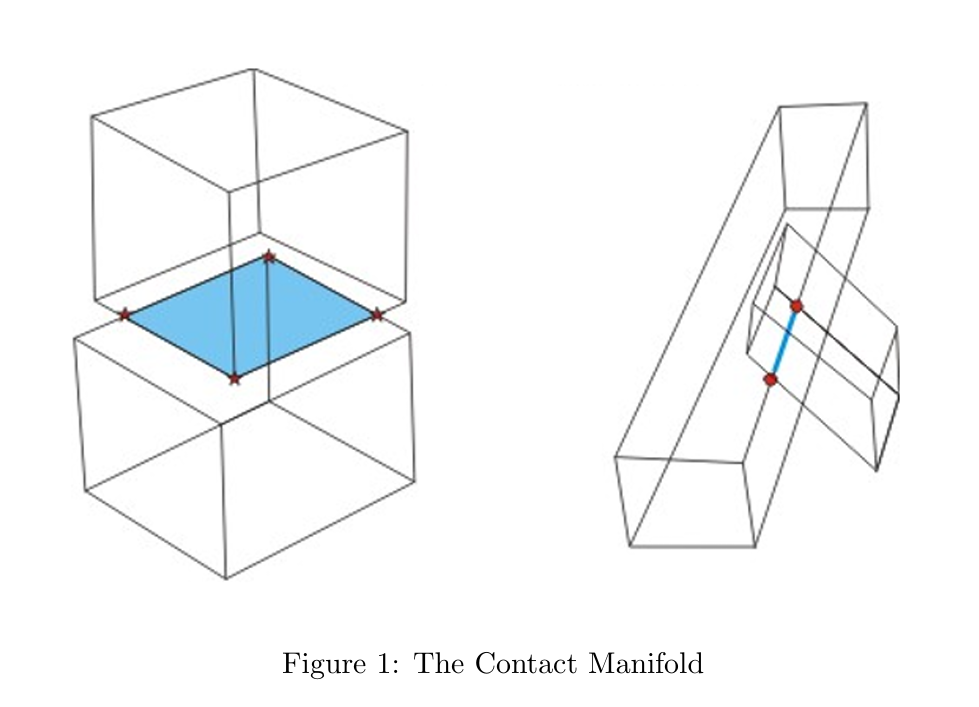
但我们知道,离散物理引擎中,碰撞总是两个物体重叠之后才会被检测到,我们实际上并不能得到真正的接触边/面,而是已经穿透的三维体积。但我们仍按照两个物体刚刚相互接触的情形来推断接触流形。
目前比较流行的流形生成法是Clipping Method。我们先以盒子的接触流形生成来理解,然后将其推广到球扫掠体中。
盒子之间的接触流形生成#
确定接触面#
首先找出相交的关键面。方法是找到沿碰撞法线方向最远的顶点:
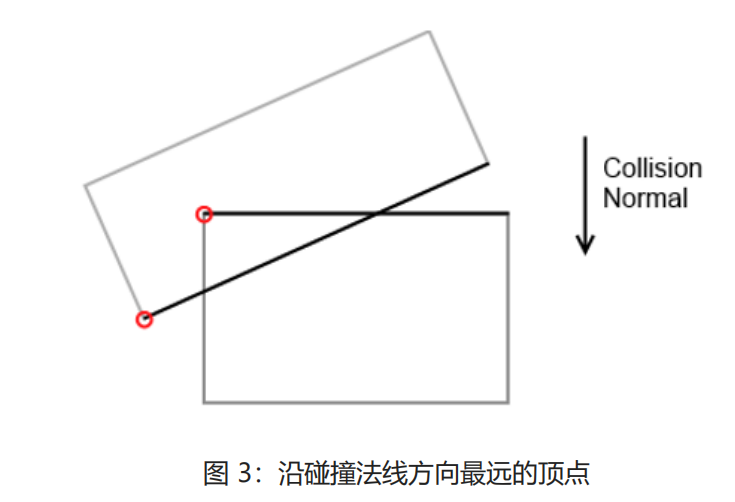
再在每个物体上选取满足如下条件的一个面:
- 该面包含所选定的顶点
- 在所有包含该顶点的面中,该面的法线与碰撞法线最接近平行
这样我们就能找到接触面。
计算入射面和参考面#
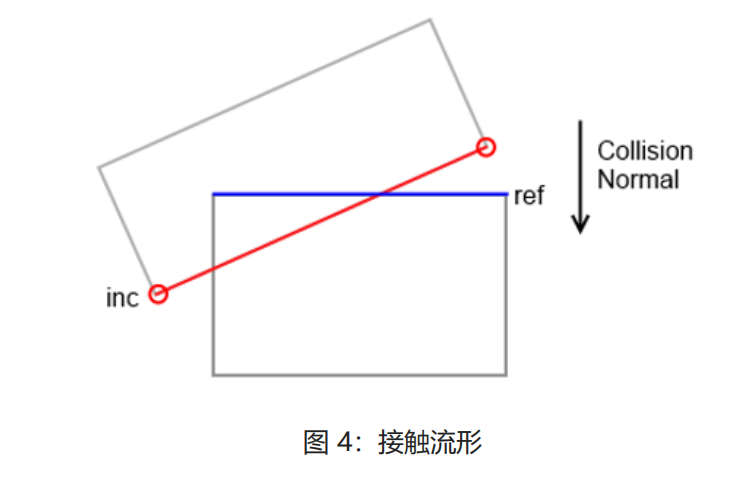
参考面(Reference Face)将成为后续裁剪阶段的参照。而入射面(Incident Face)将成为被裁剪的一组顶点。
参考面使用其法线与碰撞法线最平行的那个面,而剩下那个面是入射面:
入射面裁切#
使用参考面的所有相邻面来裁剪入射面,用Sutherland-Hodgman裁切算法裁切。这个裁切算法是2D-3D通用的,所以很适合物理引擎。
此裁切算法非常简单易懂。他原本是用于多边形裁切,只需要遍历裁切区域的所有面构成的半空间,用此半空间去裁切被裁切物体即可:
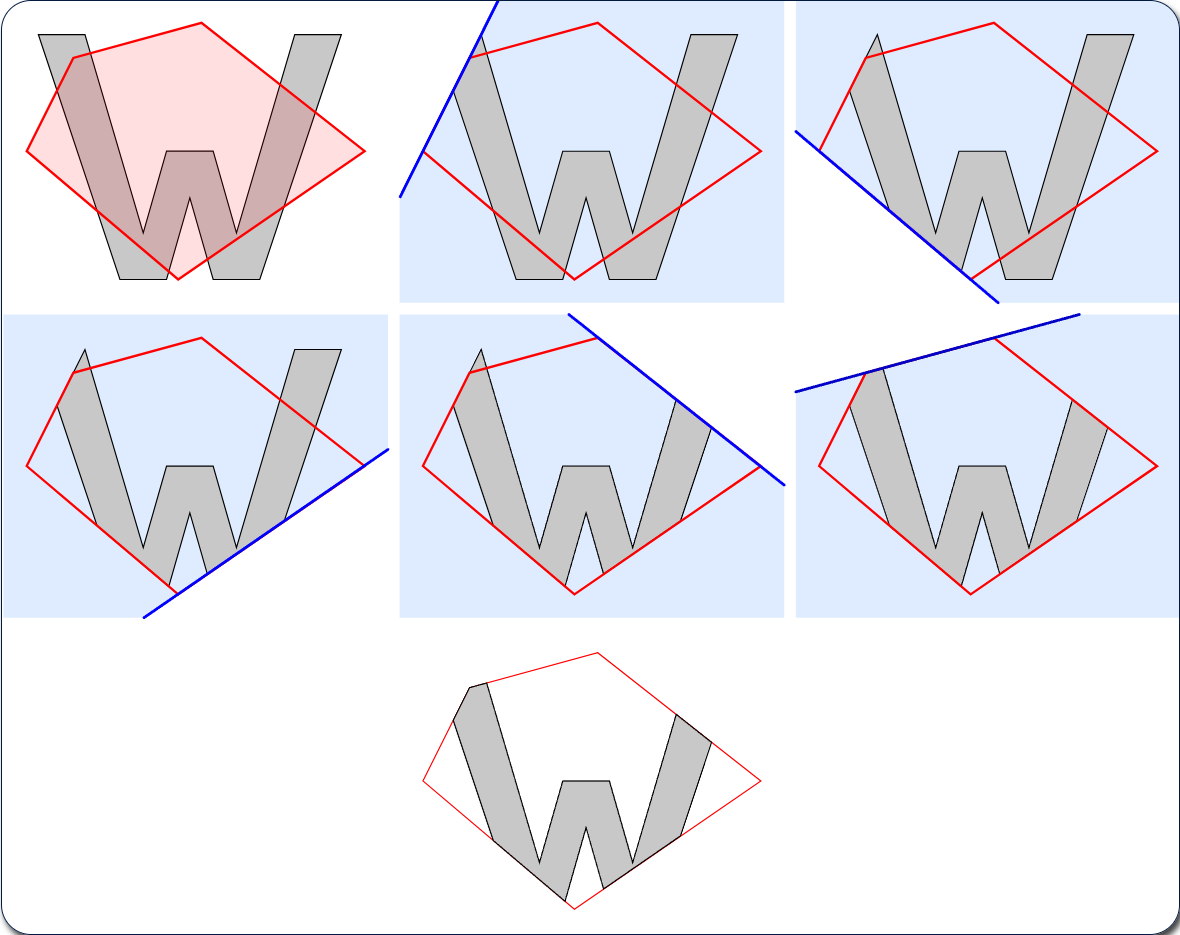
落到盒子的裁切上就是求两个面的交线。
而半空间和入射面的求交则是使用入射面的边和参考面所在平面求交后得到新交点。
而这里要注意的是,如果入射面的顶点在参考面所在平面上,或者入射面的边在参考面所在平面上,那求交之后需要去重,不然可能会多出来重复顶点。
具体的裁剪方法是:
拷贝原来入射面$S$为$S^{'}$,按顺序遍历$S$的所有边(顺时针或逆时针)
- 看边的两个端点是否在半空间后面。如果在就直接从$S^{'}$中删掉对应顶点
- 如果两个端点都在半空间前面,那直接略过,不需要求交
- 如果一个在前面一个在后面,那就是相交,求交点$P_i$,并在$S^{'}$中用$P_i$替换在半空间后面的那个点
最后的$S^{'}$就是裁剪完的点。然后你要对其中的每个点,查看其相邻的两个点,如果靠得很近就要做塌缩,将他们合并成一个点,不然可能有冗余点。
注意这里的“删除顶点”不是真的删除,而是将$S^{'}$中对应位置的顶点置为空,这样$S^{'}$和$S$的顶点下标还是一样,便于后续操作,而且也更快。
但是对于多面体来说,使用参考面的相邻面裁切并不是一个好主意,因为他的相邻面是斜的,记住我们是要模拟“物体相贴的那个时候”,而相贴的时候,接触点一定是在相贴面上,而不会跑到其他面上去的。
我们可以使用参考面的某一条棱,和参考面的法线叉乘的向量作为面法线,而面上的点则在棱上选任意点即可:
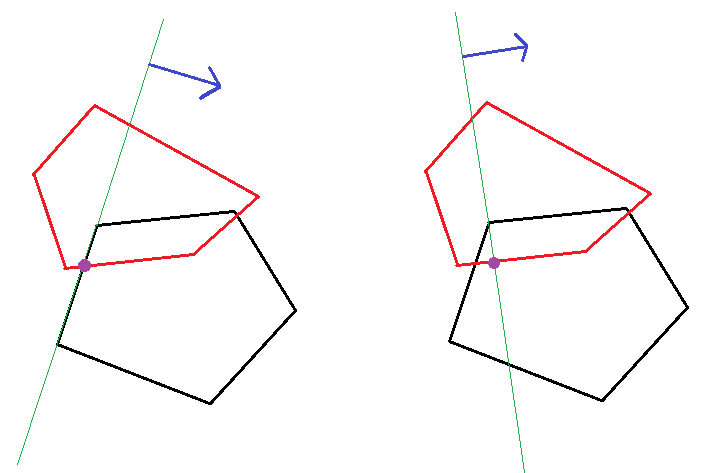
这里紫色的是裁切的点。我们假设红色物体从上往下落,那相贴面显然是黑色的最上面那个面。那么接触点肯定只能在黑色最上面的面处(右图,想象物体刚接触时,接触点就应该在红色的这个位置),而不是左边图中跑到另一个边上去。
生成接触点后,所有接触点共用 NarrowPhase 给出的法线,并使用同一个穿透深度。
最终裁切#
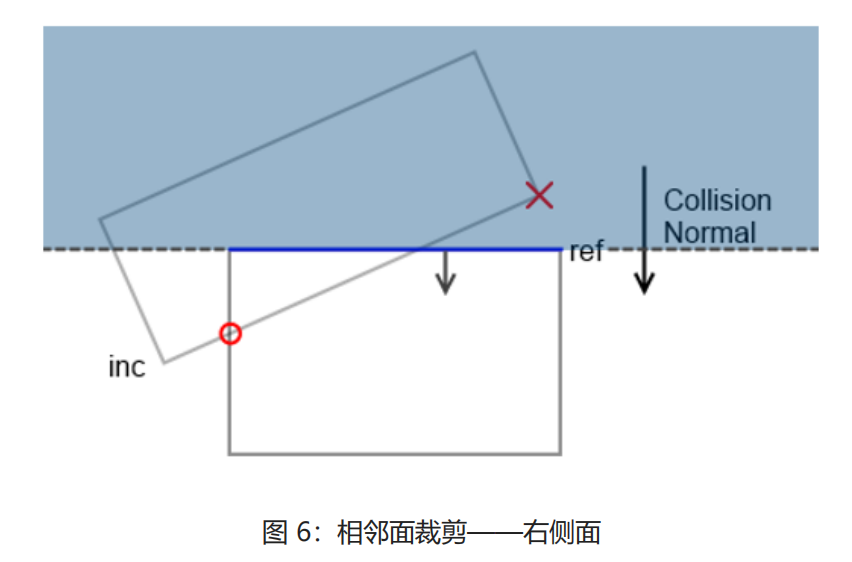
最后使用参考面裁切,去掉所有在参考面外侧的面(即去掉图中蓝色区域的部分):
含有弧度的接触流形生成#
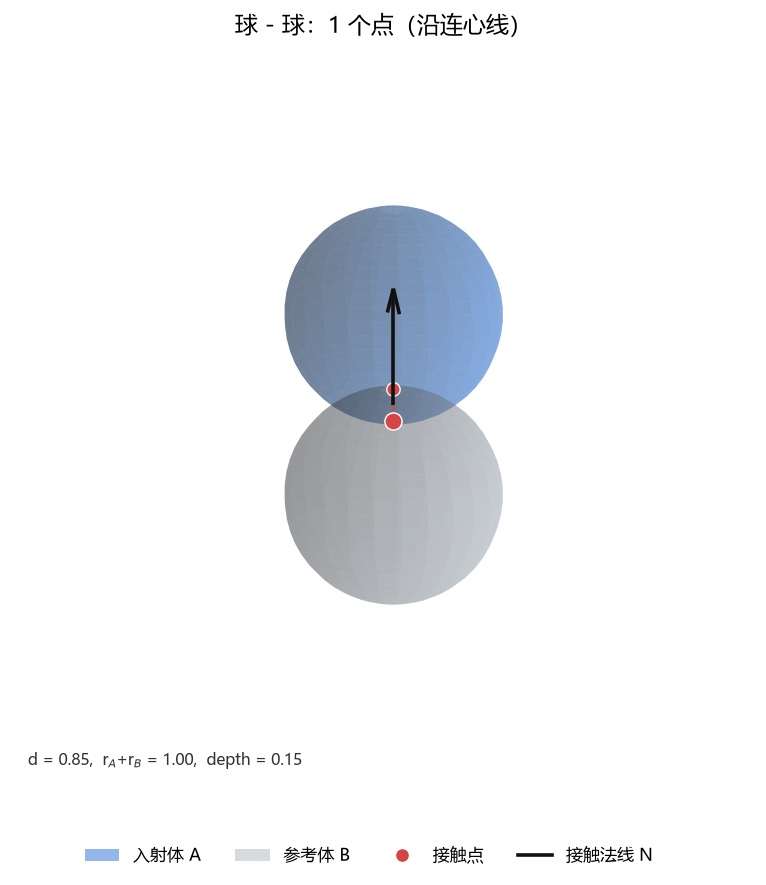
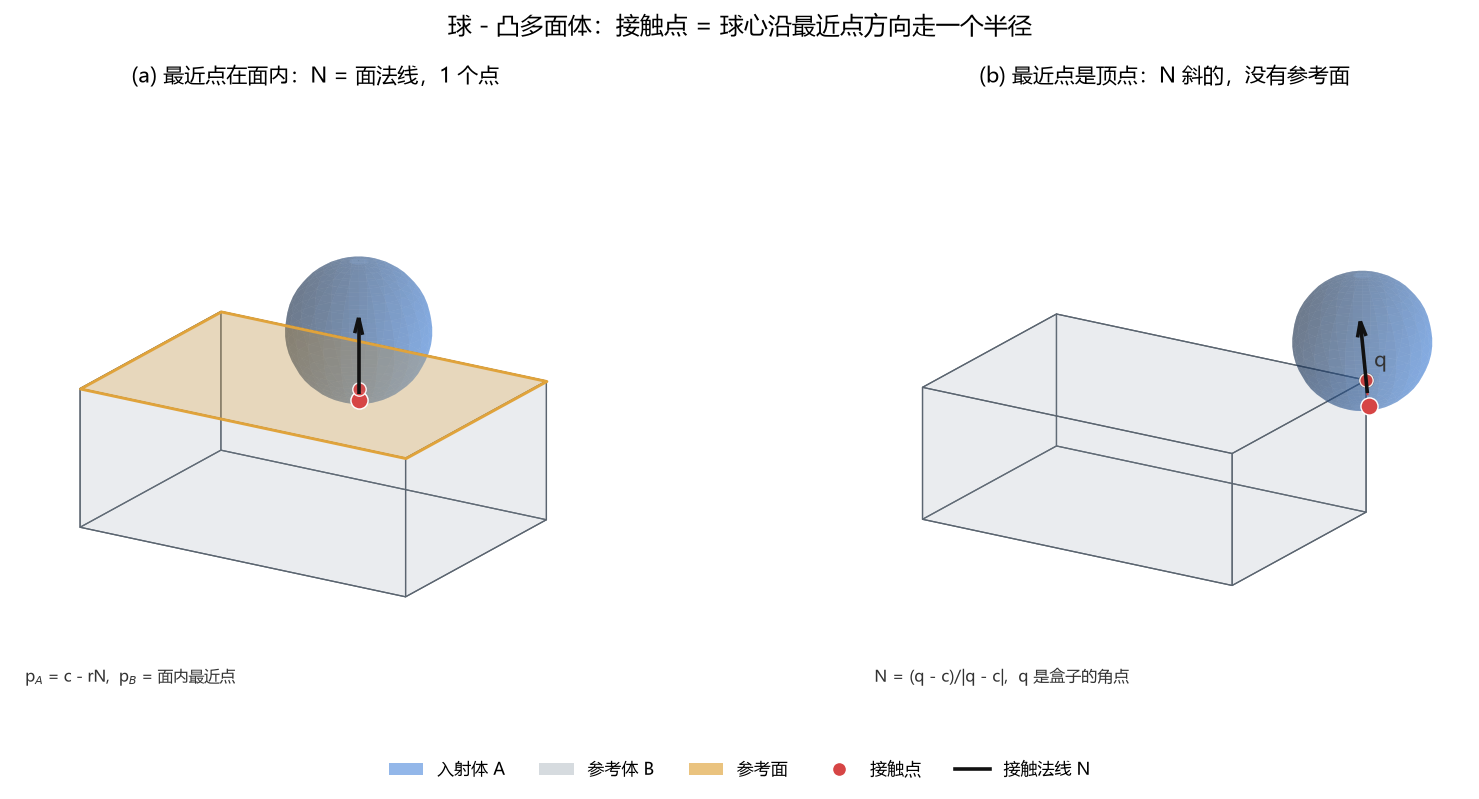
- 球和其他形状:以球心为起点,往球心离对面最近点的方向,长度为球半径的线段,和对面的交点,就是接触点。球的接触点只有一个。但你实际上并不需要真的求交,因为如果两物体相交,这个最近点就是接触点。
- 胶囊和凸多面体:
- 如果轴线不平行于参考面,就在轴线上找离参考面最近的点,然后朝对方走半径长度就是接触点。
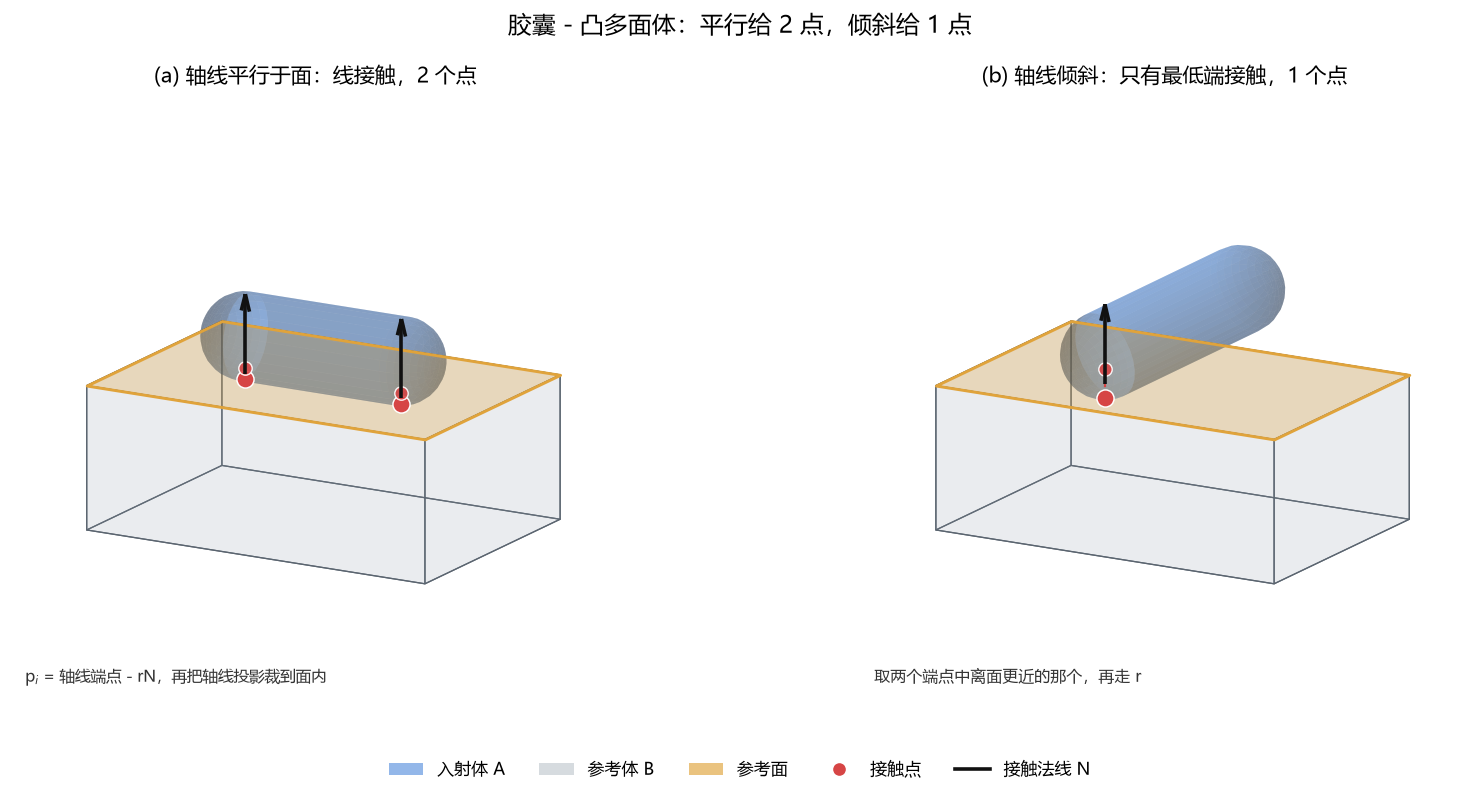
- 否则,将轴线投影到参考面上,然后用之前盒子的裁剪方式裁剪一下,最后各朝平面方向走半径长度。此时线段的两端点就是两个接触点。
- 如果轴线不平行于参考面,就在轴线上找离参考面最近的点,然后朝对方走半径长度就是接触点。
- 胶囊和胶囊:
- 将轴线线段当普通线段求最近点,然后再各自往外走各自的半径即可。大部分情况下是一个接触点。如果轴线平行,则是两个接触点(需要沿着轴线端点,法向为轴线本身的两个平面裁切)
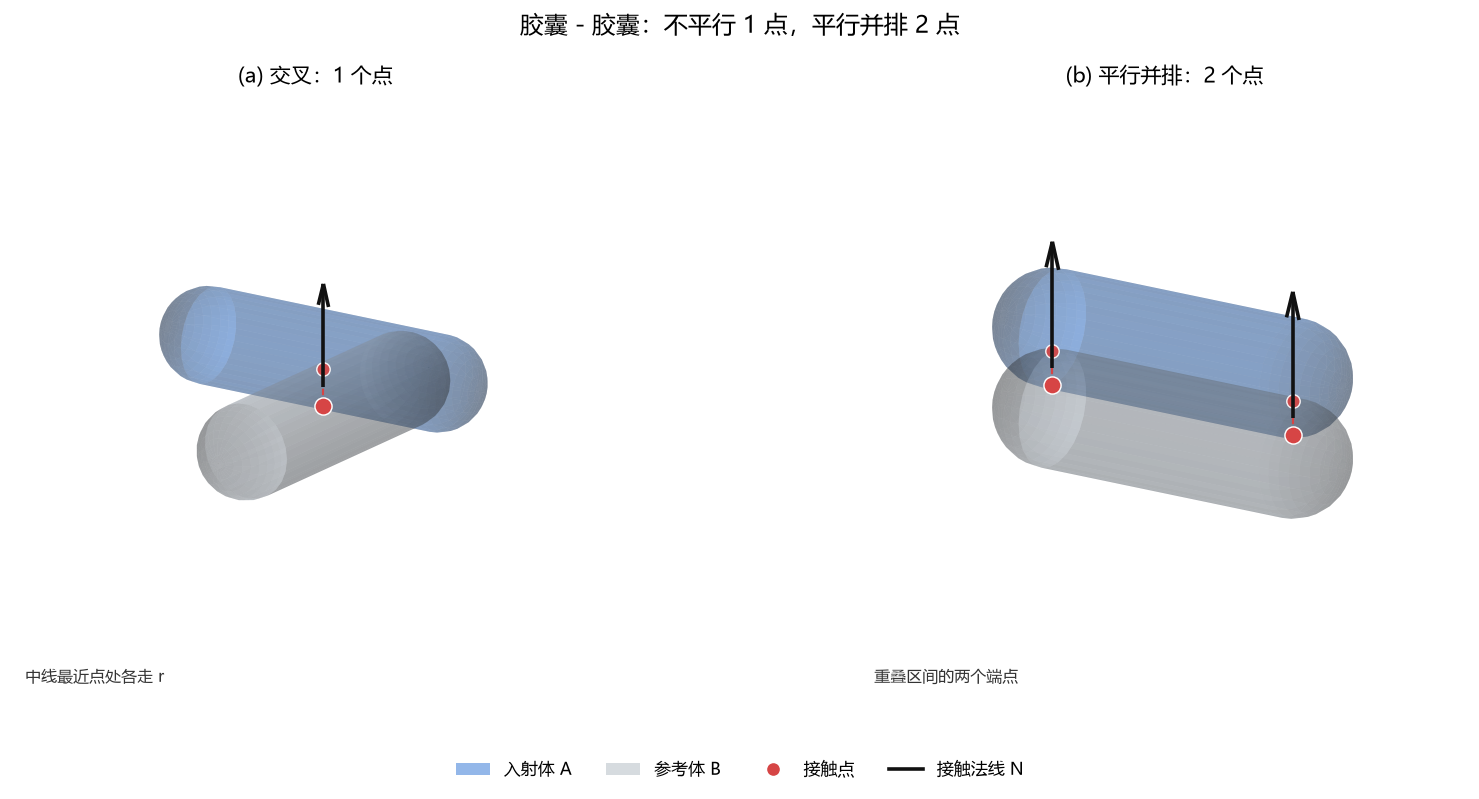
- 将轴线线段当普通线段求最近点,然后再各自往外走各自的半径即可。大部分情况下是一个接触点。如果轴线平行,则是两个接触点(需要沿着轴线端点,法向为轴线本身的两个平面裁切)
- 圆柱和凸多边形:
- 如果圆柱的轴平行于参考面,则和胶囊一样,做轴的裁切。然后往下平移半径长度。
- 如果圆柱的轴垂直于参考面,则在靠近参考面的底面选取多个点(一般是每45度取一个点,一共八个点),然后对着八个点进行裁切。如果裁切完接触点仍多于四个,则:
- 选取构成面积最大的四个点
- 或者选取最远的四个点
- 如果圆柱是斜的,代表是棱和参考面相贴,那么就选穿透深度方向最远的点。
- 但是JoltPhysics为了获取更多稳定性,还是使用底部采样的八个点。使用参考面做裁切,然后将剩余点投影到参考面上得到接触点。
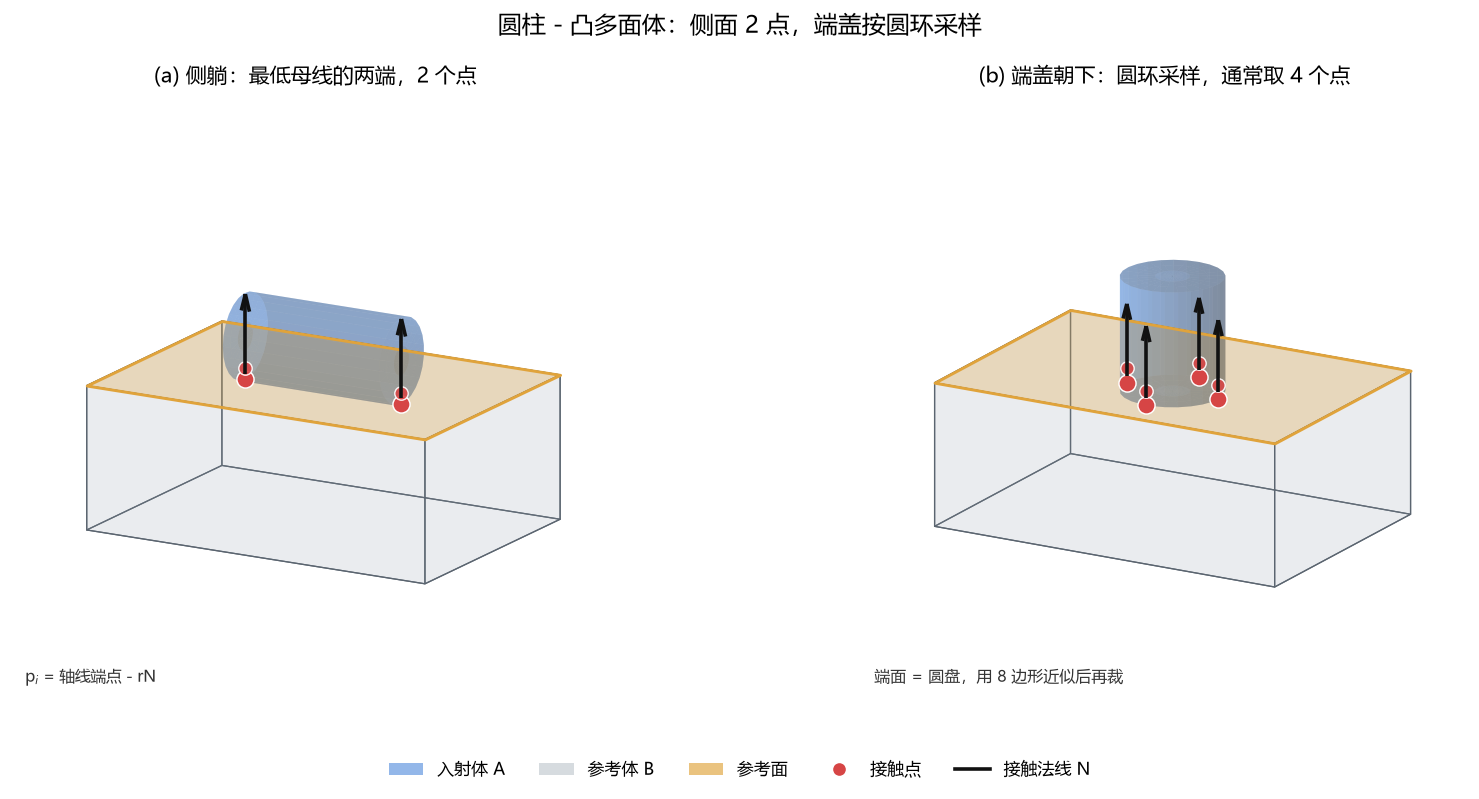
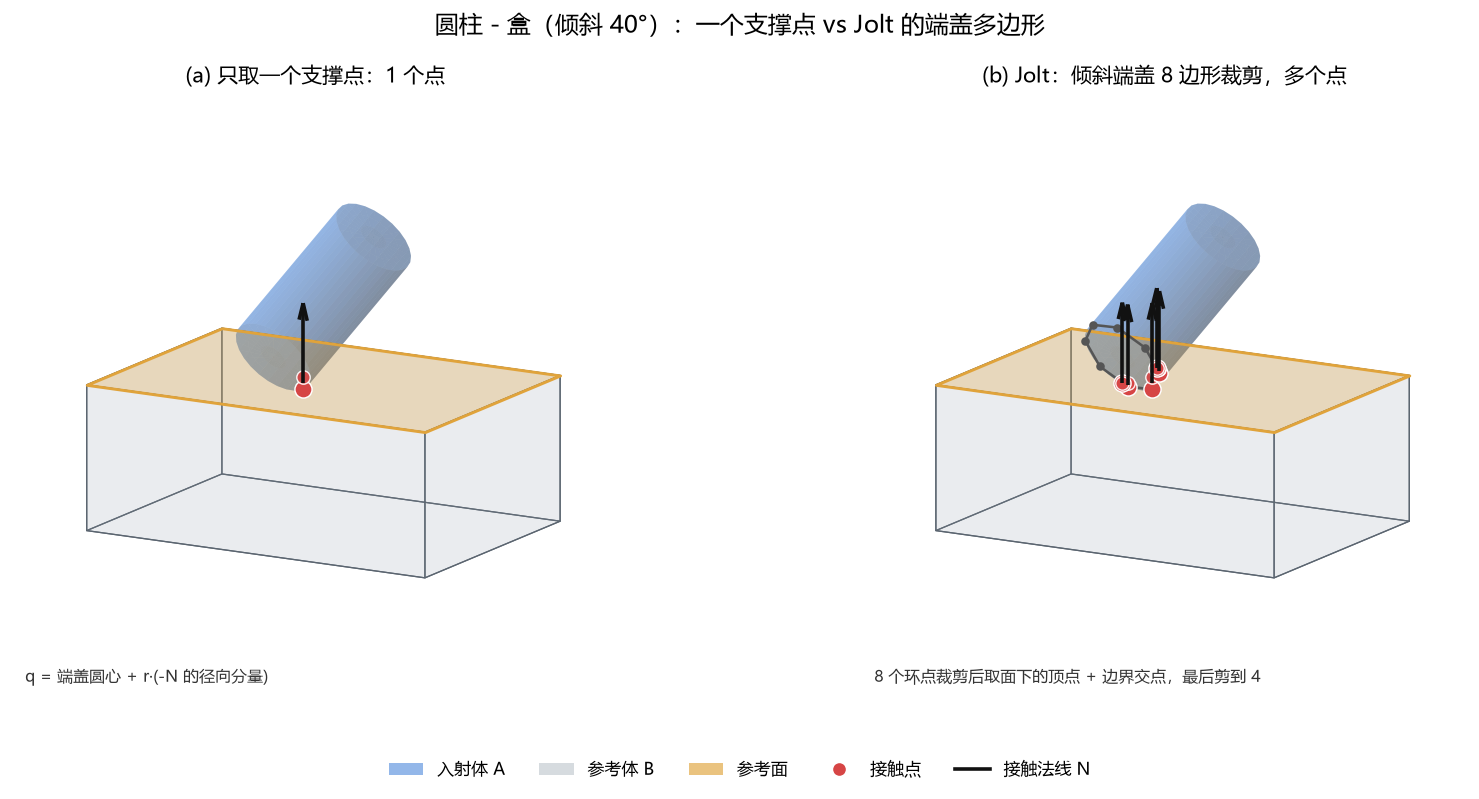
- 但是JoltPhysics为了获取更多稳定性,还是使用底部采样的八个点。使用参考面做裁切,然后将剩余点投影到参考面上得到接触点。